PROMETEO CIPROM/2026/103 · 2026-2030Proyecto en curso
Mejora del comportamiento del sistema pantógrafo-catenaria
La calidad con la que un vehículo ferroviario
capta la corriente de la línea aérea de contacto depende en gran medida de la geometría real del hilo de
contacto, que difiere de la nominal por los errores de instalación, el
viento, las dilataciones térmicas y la pérdida de eficiencia del sistema
de tensado. Estas desviaciones, junto con defectos como péndolas ausentes
o bloqueadas, degradan la captación de corriente. Tradicionalmente estos defectos
se detectan mediante la inspección visual de la infraestructura.
El proyecto pretende desarrollar herramientas para auscultar el estado de la catenaria.
El planteamiento se basa en tres pilares:
(1) modelos de elementos finitos realistas de la catenaria, ajustados a
medidas de fuerza de contacto obtenidas en vía; (2) métodos de
inteligencia artificial para detectar de forma autónoma errores de montaje
y defectos a partir de señales medidas en el pantógrafo, entrenados mediante
simulación; y (3) validación experimental de los métodos en el banco de
ensayos Hardware-in-the-loop (HiL) de pantógrafos del I2MB,
con sensores de bajo coste que puedan transferirse a vehículos reales.
Investigadores principales: Eugenio Giner Maravilla · Ana Vercher Martínez
Objetivos
La línea trabaja sobre el sistema pantógrafo-catenaria para mejorar la
captación de corriente combinando simulación y validación experimental.
Sus objetivos específicos son:
Objetivos específicos
Obtener modelos realistas de la catenaria ferroviaria que consideren la
geometría real existente, afectada por el viento, las dilataciones
térmicas y la eficiencia del sistema de compensación.
Generar modelos de elementos finitos de la catenaria que incluyan
errores de montaje y defectos.
Proponer métodos de detección de defectos basados en redes neuronales,
entrenados mediante simulaciones del sistema pantógrafo-catenaria.
Ajustar el entrenamiento y validar los métodos desarrollados en el
banco de ensayos HiL de pantógrafos.
Metodología
El plan de trabajo se apoya en tres metodologías complementarias: la
obtención de modelos de elementos finitos realistas de la catenaria a partir
de medidas experimentales, el uso de técnicas de inteligencia artificial
para detectar errores de montaje y defectos en el funcionamiento
(entrenadas con simulaciones del sistema pantógrafo-catenaria) y la
validación experimental de los procedimientos en el banco de ensayos HiL,
teniendo en cuenta las limitaciones de los sensores reales.
La validación en banco permite hacerlo de forma mucho más económica y segura
que los ensayos en vía, y comprobar que las técnicas desarrolladas pueden
transferirse a vehículos reales.
1. Ajuste de modelos de elementos finitos de la catenaria a resultados experimentales
La geometría del hilo de contacto depende de parámetros de diseño como las
tensiones impuestas por el sistema de compensación, las distancias entre
postes y las posiciones y longitudes de las péndolas, y durante la
instalación se producen errores que la alejan de la configuración nominal.
Recuperar la geometría real se formula como un problema de optimización: la
función objetivo es la diferencia entre la fuerza de contacto medida en vía
y la simulada, y los parámetros de diseño son, fundamentalmente, las
longitudes de péndola y las posiciones de las ménsulas.
Para que la búsqueda de la geometría sea viable se construye un modelo
eficiente de elementos finitos con la herramienta propia PACDIN, mediante
base modal con método de Newmark, estrategia de cálculo offline-online para
la no linealidad de las péndolas y truncamiento modal. La optimización se
resuelve con algoritmos genéticos y con un procedimiento secuencial e
iterativo que aprovecha que, a medida que el pantógrafo avanza por la vía,
los parámetros de los cantones siguientes aún no influyen en la solución.
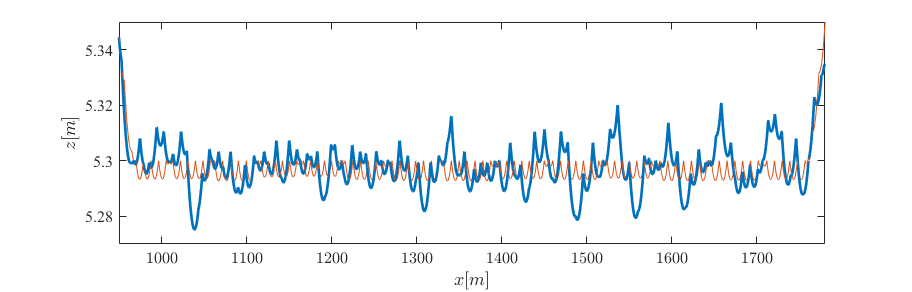
Comparación del perfil de altura del hilo de contacto en una catenaria
nominal (rojo) y considerando errores de montaje (azul).
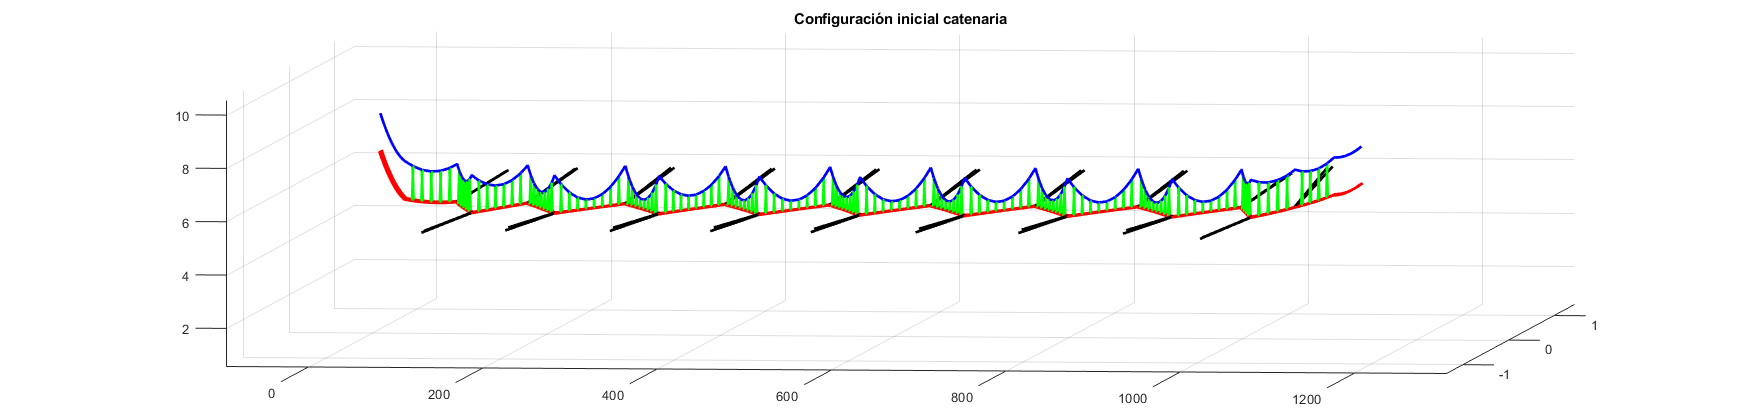
Ejemplo de configuración inicial de una catenaria CA-220 de dos hilos de
contacto, modelada con el código de simulación PACDIN.
Con medidas de fuerza de contacto de la catenaria C270 italiana (tren de
alta velocidad con pantógrafo ATR95) y de la red CA-220 española, los
resultados esperados son un modelo ajustado a la geometría real de ambas
catenarias y una geometría optimizada para mejorar la calidad de la
captación de corriente.
2. Detección de defectos en catenarias
Las desviaciones de la geometría de la catenaria respecto de la configuración nominal pueden agravarse con
el tiempo por la eficiencia del sistema de compensación mecánica y las
dilataciones térmicas, y durante el servicio pueden aparecer fallos como la
rotura súbita de una péndola o el bloqueo del sistema de compensación.
Detectarlos de forma autónoma, sin inspeccionar todos los kilómetros de
catenaria instalada, es uno de los objetivos clave de la línea.
Con el modelo validado se generará una base de datos con miles de
simulaciones de catenarias nominales y con distintos tipos de errores de
montaje, para una amplia variedad de condiciones de funcionamiento
(velocidad del vehículo, fuerza estática del pantógrafo, desgaste del hilo
de contacto). Sobre las señales resultantes se entrenarán redes neuronales
capaces de clasificar: i) desviación demasiado elevada de la fuerza de
contacto, ii) péndola ausente o inclinada, iii) desgaste
anormalmente alto e iv) geometría fuera de los límites permitidos por
la normativa.
Las señales candidatas son señales de bajo coste que pueden medirse en un
pantógrafo en servicio: aceleraciones, desplazamientos en distintas partes
del pantógrafo y una estimación indirecta de la fuerza de contacto. El
ajuste de los hiperparámetros de las redes se abordará con algoritmos
genéticos, y se seleccionará la combinación de sensores y arquitectura de
red que ofrezca mayor precisión con una sensorización realizable.
3. Validación de los procedimientos de detección en el banco de ensayos HiL
Los modelos de catenaria se adaptarán para ejecutarse en tiempo real en el
PC del banco (coste por paso menor de 2 ms) y se seleccionarán las
catenarias simuladas más significativas para los ensayos. Sobre el
pantógrafo se implementará una instrumentación de bajo coste —acelerómetros
tipo MEMS como los de los dispositivos móviles, sensores de desplazamiento
y técnicas de visión artificial—, gestionada con procesadores de bajo coste
que puedan instalarse en cualquier pantógrafo.
Se valorará entrenar las redes con los datos de simulación o directamente
en el banco, y la validación final se medirá con métricas estándar de
precisión y de capacidad de generalización sobre datos no vistos por la red.
Resultados esperados
Modelos de elementos finitos de las catenarias C270 y CA-220 ajustados
a su geometría real, y geometrías optimizadas para mejorar la calidad de
la captación de corriente.
Modelos de redes neuronales para la detección autónoma de errores de
montaje y defectos en la catenaria, y selección de la tecnología de
sensores de bajo coste para su implementación en pantógrafos.
Procedimientos de detección entrenados y validados experimentalmente en
el banco de ensayos HiL de pantógrafos, con potencial para transferirse a
vehículos reales.